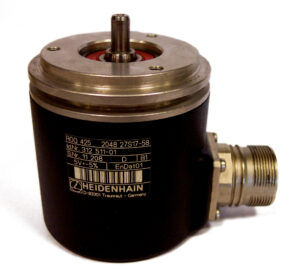
Enkoder to czujnik, który zamienia ruch obrotowy albo liniowy na sygnał elektryczny: ciąg impulsów lub cyfrowy kod położenia. Sterownik odczytuje z niego, o jaki kąt obrócił się wał, w którą stronę i jak szybko. Enkodery pracują w silnikach, obrabiarkach CNC i taśmociągach, a w robocie siedzą w każdym napędzanym przegubie, bo bez nich maszyna nie wiedziałaby, gdzie jest jej ramię.
Spis treści:
Co to jest enkoder?
Enkoder to przetwornik, który mierzy przesunięcie kątowe lub liniowe i wyraża je w postaci sygnału elektrycznego zrozumiałego dla sterownika. Najczęściej spotkasz enkoder obrotowy osadzony na wale silnika. W automatyce mówi się na niego także przetwornik obrotowo-impulsowy albo impulsator.
Nazwa pochodzi od angielskiego encoder, czyli koder. Pasuje: urządzenie koduje ruch mechaniczny w postaci, którą da się policzyć. Robi to na dwa sposoby. Enkoder inkrementalny (przyrostowy, impulsowy) wysyła impuls przy każdym małym kroku obrotu, a sterownik sam je sumuje. Enkoder absolutny podaje od razu liczbę, która jednoznacznie opisuje bieżące położenie.
Skala zastosowań jest ogromna. Na jednym końcu leży pokrętło do płytki z mikrokontrolerem, które daje 20 impulsów na obrót i kosztuje kilka złotych. Na drugim enkodery w osiach obrabiarek i robotów przemysłowych, gdzie od odczytu zależy, czy narzędzie trafi w detal. Zasada działania pozostaje ta sama, różnią się rozdzielczość, odporność i cena.
Jak działa enkoder?
Ruch wału zmienia wielkość, którą czujnik potrafi zmierzyć: ilość światła przechodzącego przez tarczę, kierunek pola magnetycznego albo stan styków. Elektronika enkodera zamienia te zmiany na prostokątne impulsy albo na gotową liczbę opisującą kąt.
W najpopularniejszym optycznym enkoderze inkrementalnym wygląda to tak:
- Tarcza z gęstą podziałką (szczeliny albo nadrukowane paski) obraca się razem z wałem.
- Dioda LED świeci z jednej strony tarczy, a fotodiody czekają po drugiej.
- Każde przejście szczeliny przed fotodiodą daje zmianę napięcia, którą elektronika zamienia na równy, prostokątny impuls.
- Dwie fotodiody ustawione są względem siebie o ćwierć podziałki, więc dają dwa sygnały, A i B, przesunięte o 90°.
- Trzeci sygnał, Z, pojawia się raz na obrót i wyznacza punkt odniesienia.
- Licznik w sterowniku dodaje albo odejmuje impulsy, zależnie od tego, który kanał wyprzedza drugi.
Kierunek obrotu rozpoznaje się właśnie po kolejności kanałów. W karcie katalogowej enkodera Omron E6B2-C faza A wyprzedza fazę B o ćwierć okresu (90°±45°) przy obrocie w prawo, patrząc od strony wałka, i spóźnia się o tyle samo przy obrocie w lewo.
Przesunięcie kanałów daje jeszcze jedną korzyść. Licznik może reagować na każde zbocze obu sygnałów, czyli cztery zdarzenia na jeden okres. Enkoder o 1000 impulsach na obrót daje wtedy 4000 zliczeń, a najmniejszy rozróżnialny kąt spada do 0,09° (360° ÷ 4000). W dokumentacji nazywa się to zliczaniem poczwórnym albo x4.
Enkoder absolutny ma na tarczy kilka koncentrycznych ścieżek, a każda odpowiada jednemu bitowi liczby. Czujniki czytają wszystkie ścieżki naraz, więc wynik jest dostępny od razu, bez liczenia. Ścieżki koduje się zwykle kodem Graya, w którym dwie sąsiednie pozycje różnią się tylko jednym bitem. W zwykłym zapisie dwójkowym przejście z 0111 na 1000 zmienia cztery bity jednocześnie, a gdyby czujniki odczytały je w minimalnie różnych chwilach, sterownik zobaczyłby przez moment przypadkową wartość.
Budowa enkodera
Enkoder składa się z elementu, który obraca się razem z wałem (tarczy kodowej albo magnesu), głowicy, która go odczytuje, elektroniki formującej sygnał oraz mechaniki: wału, łożysk, obudowy i złącza.
Tarcza w enkoderze optycznym bywa metalowa z wyciętymi szczelinami albo przezroczysta z nadrukowanym rastrem. W wersji inkrementalnej ma jedną gęstą ścieżkę i znacznik zera, w absolutnej kilka ścieżek z kodem. W najprostszym enkoderze magnetycznym tarczy nie ma wcale: na końcu wału siedzi mały magnes namagnesowany w poprzek osi, a pod nim układ scalony z czujnikami pola, który mierzy jego kąt.
Elektronika decyduje, jak enkoder rozmawia ze sterownikiem. Wersje inkrementalne mają zwykle jedno z takich wyjść:
- NPN z otwartym kolektorem, które wymaga rezystora podciągającego po stronie odbiornika, za to współpracuje z różnymi napięciami,
- PNP z otwartym kolektorem, zasilane zwykle napięciem 12–24 V,
- wyjście napięciowe, czyli NPN z rezystorem podciągającym wbudowanym w enkoder, przeznaczone na krótkie przewody,
- przeciwsobne (push-pull), które samo wymusza stan wysoki i niski, więc obywa się bez rezystora podciągającego,
- line driver zgodny z RS-422, czyli sygnał różnicowy przesyłany parą przewodów skręconych, odporny na zakłócenia i przeznaczony na długie linie.
Enkodery absolutne przesyłają zwykle dane szeregowo, przez interfejsy takie jak SSI, BiSS, EnDat albo przez sieci przemysłowe CANopen, Profibus czy EtherCAT.
Mechanika wygląda niepozornie, ale wymaga uwagi. Enkoder bywa zbudowany na własnym wałku albo z wałem drążonym, nasuwanym na oś maszyny. Łożyska wałka znoszą niewiele: dla E6B2-C Omron dopuszcza 30 N obciążenia promieniowego i 20 N osiowego. Dlatego enkoder łączy się z wałem maszyny elastycznym sprzęgłem, które wybacza drobną niewspółosiowość. Do E6B2-C producent dokłada je w komplecie.
Rodzaje enkoderów
Enkodery dzieli się według trzech cech: rodzaju ruchu (obrotowy albo liniowy), rodzaju sygnału (inkrementalny albo absolutny) i zjawiska, na którym opiera się pomiar (mechaniczny, optyczny, magnetyczny, pojemnościowy). Te podziały się krzyżują, więc enkoder absolutny może być zarówno optyczny, jak i magnetyczny.
| Rodzaj | Jak mierzy | Mocna strona | Słaba strona | Przykład z karty lub oferty |
|---|---|---|---|---|
| Mechaniczny (stykowy) | szczotki ślizgają się po miedzianych ścieżkach | bardzo tani | ścierają się, styki drgają, nie nadaje się do szybkich obrotów | pokrętło z 20 impulsami na obrót |
| Optyczny | światło przechodzi przez tarczę z podziałką | wysoka rozdzielczość, w typowych wersjach inkrementalnych do 10 000 impulsów na obrót | wrażliwy na kurz i zabrudzenia | Omron E6B2-C: od 10 do 2000 impulsów na obrót |
| Magnetyczny | czujnik mierzy pole magnesu obracającego się z wałem | odporny na brud i trudne warunki | zwykle niższa rozdzielczość niż optyczny | AS5600: 12 bitów, błąd nieliniowości ±1° |
| Absolutny wieloobrotowy | kod pozycji w obrocie plus licznik pełnych obrotów | zna położenie zaraz po włączeniu | wyższa cena, złożony interfejs | 12 bitów na obrót i 12 bitów licznika obrotów, wyjście SSI |
Jak działa enkoder obrotowy?
Enkoder obrotowy mierzy kąt obrotu wału i zamienia go na impulsy albo kod położenia. Jego tarcza albo magnes kręci się razem z wałem, a nieruchoma głowica odczytuje, o ile się przesunęły. Enkoder liniowy działa tak samo, tylko zamiast tarczy ma prostą listwę pomiarową z podziałką. Montuje się go w osiach X, Y i Z maszyn, gdzie mierzy położenie stołu bezpośrednio, bez przeliczania obrotów śruby.
Enkoder inkrementalny
Enkoder inkrementalny nie wie, gdzie jest. Wie tylko, o ile się przesunął od chwili włączenia. Po utracie zasilania licznik w sterowniku startuje od zera, więc maszyna musi najpierw wykonać bazowanie: dojechać do czujnika krańcowego albo znacznika Z i dopiero wtedy wpisać znane położenie do licznika. W zamian enkoder inkrementalny jest prosty i tani. Typowe wersje dają do 10 000 impulsów na obrót, a te, które interpolują sygnał wewnątrz, jeszcze więcej.
Enkoder absolutny
Enkoder absolutny podaje położenie od pierwszej chwili po włączeniu, bez żadnego ruchu. Rozdzielczość opisuje się w bitach: 12 bitów to 4096 pozycji na obrót (2¹²), 13 bitów to 8192.
Wersja jednoobrotowa zna kąt tylko w obrębie jednego obrotu. Wieloobrotowa liczy dodatkowo pełne obroty na jeden z trzech sposobów: podtrzymuje licznik baterią, zapamiętuje obroty mechanicznie w zespole kół zębatych albo korzysta z czujnika Wieganda, który wytwarza energię z samego ruchu wału i zapisuje stan w pamięci nieulotnej. Ten ostatni pojawił się w enkoderach w 2007 roku.
Enkoder optyczny
Enkoder optyczny wykorzystuje zjawisko fotoelektryczne: światło diody przechodzi przez tarczę i pada na fotodiody. Daje najwyższe rozdzielczości, ale każda drobina kurzu na tarczy zasłania część podziałki. Dlatego optyczne enkodery zamyka się w obudowach, a tam, gdzie pyli albo pryska chłodziwo, częściej wybiera się enkodery magnetyczne.
Enkoder magnetyczny
Enkoder magnetyczny mierzy kąt magnesu zamiast przepuszczać światło. W najprostszej wersji na końcu wału siedzi dwubiegunowy magnes neodymowy, a naprzeciw niego układ scalony. Taki jest AS5600: według karty katalogowej producenta ams ma rozdzielczość 12 bitów i pracuje od −40 do 125 °C. Wersje z pierścieniem magnetycznym wokół wału znoszą warunki, w których optyka by zawiodła. Magnetyczne enkodery montuje się też na małych silnikach z przekładnią, które napędzają koła robotów mobilnych.
Enkoder inkrementalny a absolutny – który wybrać?
Inkrementalny wybierz, gdy maszyna może po włączeniu spokojnie wykonać bazowanie, a liczy się cena i prostota. Absolutny wybierz, gdy położenie musi być znane od razu po zaniku zasilania: w osi pionowej, w przegubie robota, w maszynie, która nie może ruszyć na ślepo.
| Cecha | Inkrementalny | Absolutny |
|---|---|---|
| Sygnał | impulsy A, B i Z | kod położenia, zwykle szeregowo |
| Po włączeniu zasilania | nie zna położenia, wymaga bazowania | podaje położenie natychmiast |
| Rozdzielczość podawana w | impulsach na obrót | bitach (pozycjach na obrót) |
| Podłączenie | wejście szybkiego licznika | interfejs cyfrowy, np. SSI |
| Przykładowa cena (23.09.2026) | Omron E6B2-C, 1000 impulsów: 934,50 zł netto | SICK AFM60, wieloobrotowy 12 × 12 bitów: ok. 2,6 tys. zł netto |
Różnica w cenie wynika z elektroniki. Inkrementalny tylko formuje impulsy, a liczeniem zajmuje się sterownik. Absolutny wieloobrotowy musi sam przechować pozycję i licznik obrotów oraz przesłać je cyfrowo.
W praktyce granica się zaciera. Część producentów serwonapędów podtrzymuje dane enkodera baterią, żeby po wyłączeniu szafy sterowniczej nie stracić licznika obrotów. Do tego rozwiązania wrócimy przy robotach.
Ile impulsów na obrót powinien mieć enkoder?
Tyle, żeby najmniejszy ruch, który musisz rozróżnić, dawał co najmniej kilka zliczeń, ale nie więcej, niż zdąży policzyć elektronika przy najwyższej prędkości. Większa liczba impulsów nie zawsze jest lepsza, bo razem z nią rośnie częstotliwość sygnału.
Dobrze to widać na karcie katalogowej Omron E6B2-C. Maksymalna częstotliwość odpowiedzi wersji z wyjściem NPN wynosi 100 kHz, a producent podaje wzór na najwyższą prędkość, przy której enkoder jeszcze działa elektrycznie: częstotliwość ÷ rozdzielczość × 60.
- Wersja 1000 impulsów na obrót: 100 000 ÷ 1000 × 60 = 6000 obr./min, czyli dokładnie tyle, ile wynosi dopuszczalna prędkość mechaniczna.
- Wersja 2000 impulsów na obrót: 100 000 ÷ 2000 × 60 = 3000 obr./min. Wałek wytrzyma dwa razy więcej, ale powyżej 3000 obr./min enkoder zacznie gubić impulsy.
Przy szybkim silniku lepiej więc wziąć mniej impulsów i zliczać je poczwórnie, niż kupić najgęstszą tarczę.
Druga pułapka to mylenie rozdzielczości z dokładnością. Magnetyczny AS5600 dzieli obrót na 4096 kroków, co daje krok około 0,088°. Ta sama karta katalogowa podaje jednak błąd nieliniowości ±1° (bez kalibracji zera i przy idealnie ustawionym magnesie). Enkoder rozróżnia więc drobne ruchy, ale bezwzględny odczyt kąta może odbiegać od prawdy o mniej więcej jedenaście kroków (1° ÷ 0,088°).
Do czego robot potrzebuje enkoderów?
Robot potrzebuje enkoderów, żeby w każdym przegubie zamknąć pętlę sterowania: sterownik porównuje zadany kąt z odczytem enkodera i koryguje prąd silnika, aż różnica zniknie. Enkoder na wale silnika podaje też położenie wirnika, bez którego napęd nie przełączy prądu w uzwojeniach silnika bezszczotkowego we właściwej chwili.
Najciekawsze dzieje się jednak na styku enkodera i przekładni. Silnik w przegubie kręci się wiele razy szybciej niż samo ramię. Przykład: pas humanoida Unitree G1 obraca się według producenta o ±155°, czyli w zakresie 310°. Producent nie podaje przełożenia, więc przyjmijmy dla rachunku 20:1. Żeby przegub przejechał cały zakres, silnik musi wtedy wykonać około 17 obrotów (310° ÷ 360° × 20). W ramieniu przemysłowym z przekładnią falową 100:1 (takie przekładnie mają przełożenia od 30:1 do 320:1) ten sam zakres to już około 86 obrotów silnika. Enkoder jednoobrotowy na wale silnika wie tylko, w którym miejscu jednego obrotu się znajduje, a nie który to obrót. Stąd w robotach wieloobrotowe enkodery absolutne albo enkodery z baterią.
Jak to wygląda w praktyce, pokazuje dokumentacja serwisowa serwonapędów FANUC serii αi. Bateria podtrzymuje tam dane absolutnego enkodera (Pulsecodera), gdy zasilanie jest wyłączone, a wbudowany kondensator utrzymuje je przez około 10 minut. Baterię da się więc wymienić bez utraty położenia, jeśli zmieścisz się w tym czasie. Producent zaleca wymieniać baterie okresowo, bo gdy ich napięcie spadnie do zera, oś trzeba ponownie zbazować.
Drugi problem to sama przekładnia. Ugina się pod obciążeniem, a w wielu typach ma też luz, czego enkoder na silniku nie widzi: raportuje położenie wirnika, nie ramienia. Dlatego w nowszych przegubach montuje się drugi enkoder na wyjściu przekładni. Sterownik porównuje oba odczyty i wie, o ile przegub odkształcił się pod ciężarem. W specyfikacji G1 Unitree podaje podwójny enkoder w stawach.
Jak sprawdzić, czy enkoder działa?
Enkoder inkrementalny przetestujesz zwykłym multimetrem: sprawdzasz zasilanie, przewody i to, czy kanały A, B i Z zmieniają stan przy powolnym obrocie wału. Enkoder absolutny wysyła dane cyfrowo, więc do niego potrzebne jest oprogramowanie napędu albo sterownika, które pokaże odczytaną pozycję. Jeśli enkoder pracuje w maszynie, zacznij od komunikatu błędu, bo często od razu wskazuje zanik sygnału albo błąd transmisji.
- Obejrzyj mechanikę. Luźne sprzęgło, pęknięta obudowa albo luz na wałku dają objawy identyczne jak uszkodzona elektronika.
- Sprawdź złącze i przewód, zwłaszcza ekran. Omron zaleca dla wyjść napięciowych i z otwartym kolektorem przewód nie dłuższy niż 2 m; dłuższą linię, do 100 m, obsłuży dopiero wersja z wyjściem line driver.
- Zmierz napięcie zasilania na przewodach enkodera i porównaj z zakresem z karty katalogowej.
- Obracaj wałek bardzo wolno ręką i mierz napięcie na kanale A względem masy. Powinno przeskakiwać między stanem niskim a wysokim. To samo zrób dla kanału B. Wyjście z otwartym kolektorem pokaże stan wysoki dopiero z podłączonym rezystorem podciągającym.
- Sprawdź kanał Z: jeden impuls na pełny obrót.
- Jeśli masz oscyloskop dwukanałowy, podłącz A i B. Przebiegi mają być przesunięte o około ćwierć okresu, a zmiana kierunku obrotu powinna zamienić kolejność.
- Obróć wał dokładnie o jeden obrót i sprawdź w liczniku sterownika, czy liczba impulsów zgadza się z tabliczką (albo z jej czterokrotnością przy zliczaniu x4).
Przy enkoderze absolutnym zapisz pozycję, wyłącz zasilanie, poczekaj i włącz je ponownie, nie ruszając wału. Odczyt powinien być ten sam. Pamiętaj też o drobiazgu z karty E6B2-C: w chwili włączania i wyłączania zasilania enkoder może wygenerować fałszywe impulsy, więc urządzenie odczytujące należy uruchamiać co najmniej 0,1 s po nim.
Ile kosztuje enkoder?
Hobbystyczny enkoder mechaniczny kosztuje kilka złotych, moduł magnetyczny kilkanaście do kilkudziesięciu, a przemysłowy enkoder obrotowy od kilkuset złotych do kilku tysięcy złotych netto. Cena rośnie z rozdzielczością, odpornością obudowy i tym, czy enkoder jest absolutny.
| Enkoder | Typ | Cena (23 września 2026) |
|---|---|---|
| Pokrętło KY-040, 20 impulsów na obrót | mechaniczny, inkrementalny | 7,90 zł |
| Para enkoderów do małych silników z przekładnią | magnetyczny, inkrementalny | 29,90 zł |
| Moduł z układem AS5600 | magnetyczny, absolutny 12-bitowy | 29,90 zł |
| Czujnik optyczny 400 impulsów na obrót | optyczny, inkrementalny | 119 zł |
| Omron E6B2-CWZ6C, 1000 impulsów na obrót | optyczny, inkrementalny, przemysłowy | 934,50 zł netto (1149,44 zł brutto) |
| SICK AFM60, 12 × 12 bitów, SSI | absolutny wieloobrotowy, przemysłowy | ok. 2,6 tys. zł netto |
Ceny pochodzą z ofert polskich sklepów internetowych. Przy E6B2-C sklep podaje cenę promocyjną, regularna wynosi 1246 zł netto. Przemysłowy enkoder inkrementalny innego producenta, z wyjściem napięciowym, 256 impulsami na obrót i obudową IP50, kupisz już za około 360 zł netto.
Rozpiętość wynika z przeznaczenia. Enkoder za kilka złotych wystarczy do menu na wyświetlaczu, ale nie wytrzyma pracy w maszynie. Przemysłowy ma łożyskowany wałek, obudowę o określonej klasie szczelności (E6B2-C: IP50), a w lepszych wersjach wyjście różnicowe odporne na zakłócenia. Do tego doliczasz sprzęgło, przewód i czasem kartę licznika w sterowniku.
FAQ
Czy enkoder to czujnik?
Tak, enkoder to czujnik położenia. Mierzy kąt obrotu albo przesunięcie i zamienia je na sygnał elektryczny, dlatego w katalogach producentów automatyki trafia do działu czujników, obok czujników indukcyjnych i fotoelektrycznych. W polskich definicjach pada też słowo przetwornik, bo enkoder przetwarza jedną wielkość fizyczną na inną.
Jak podłączyć enkoder?
Enkoder inkrementalny ma zwykle pięć przewodów: zasilanie, masę i kanały A, B oraz Z. W E6B2-C z wyjściem NPN brązowy to zasilanie 5–24 V DC, niebieski masa, czarny kanał A, biały B, a pomarańczowy Z. Kanały podłącza się do wejść szybkiego licznika w sterowniku, a przy otwartym kolektorze potrzebny jest rezystor podciągający. Ekran przewodu nie jest w E6B2-C połączony ani z obwodem, ani z obudową, więc podłącz go zgodnie z instrukcją sterownika. Zasilanie enkodera włącz przed urządzeniem, które go odczytuje.
Jakie są typowe objawy uszkodzonego enkodera?
Najczęstsze objawy to szarpanie osi, powolne „pływanie” położenia z każdym cyklem, alarmy napędu związane ze sprzężeniem zwrotnym i błędy pojawiające się dopiero przy dużej prędkości. Licznik, który zlicza w złą stronę, zwykle oznacza tylko zamienione kanały A i B. Błędy znikające po odsunięciu przewodu enkodera od kabla silnika wskazują na zakłócenia i uszkodzony ekran.
Enkoder absolutny czy inkrementalny w robocie?
W przegubach ramion i humanoidów stosuje się enkodery absolutne albo inkrementalne z baterią podtrzymującą, bo robot nie powinien po każdym włączeniu wykonywać bazowania wszystkimi osiami, gdy wokół stoją ludzie i sprzęt. W kołach robotów mobilnych wystarcza enkoder inkrementalny. Kąt koła po restarcie nie ma znaczenia, liczy się przejechana droga, a położenie robota w pomieszczeniu zwykle koryguje się odczytami z lidaru i kamer.
Od enkodera do całego robota
Zanim zamówisz enkoder, przepisz z karty katalogowej pięć danych: rozdzielczość, maksymalną częstotliwość odpowiedzi, typ wyjścia, dopuszczalne obciążenie wałka i klasę szczelności. Z pierwszych dwóch policzysz, czy nadąży za silnikiem, a z trzeciej, czy dogada się z twoim sterownikiem i jak długi może być przewód. Sam enkoder mierzy jednak tylko kąt. W przegubie pracuje razem z silnikiem, przekładnią i sterownikiem, a o otoczeniu robot dowiaduje się z lidaru, kamer i czujników siły. Jak te części łączą się w jedną maszynę, pokazuje przewodnik po tym, na czym polega budowa robota.
Zdjęcie główne: IP83, Wikimedia Commons, licencja CC BY-SA 3.0