Pierwszy robot przemysłowy to Unimate, ramię, które w 1961 roku zaczęło pracę w fabryce General Motors w stanie New Jersey. Roboty, które same reagowały na otoczenie, powstały jeszcze wcześniej: w latach 1948–1949 zbudował je brytyjski badacz mózgu William Grey Walter. Starsze maszyny, jak flecista Jacques'a de Vaucansona z 1738 roku, były automatami. Odtwarzały zapisany ruch i nie wiedziały nic o świecie wokół siebie.
Spis treści:
Jaki był pierwszy robot na świecie?
Najczęściej za pierwszego robota na świecie uznaje się Unimate, bo jako pierwszy połączył napęd z programem, który dało się zmienić, i trafił z tym do codziennej pracy w fabryce. Odpowiedź zależy jednak od kryterium. Inny jest pierwszy robot autonomiczny, inny pierwszy humanoid, a jeszcze inny pierwszy automat, który po latach ktoś nazwał robotem.
Pięć „pierwszych” w skrócie:
- najczęściej wskazywany automat: flecista Vaucansona, pokazany paryskiej Akademii Nauk w 1738 roku, który bywa nazywany pierwszym działającym robotem,
- pierwsze użycie słowa „robot”: sztuka „R.U.R.” Karla Čapka z 1920 roku,
- pierwsze roboty autonomiczne: żółwie Elmer i Elsie Greya Waltera, zbudowane w latach 1948–1949,
- pierwszy robot przemysłowy: Unimate, w fabryce od 1961 roku,
- pierwszy pełnowymiarowy humanoid: WABOT-1 z Uniwersytetu Waseda w Tokio, budowany w latach 1970–1973.
Dlaczego tak się to rozjeżdża? Dzisiejsza definicja robota wymaga trzech rzeczy: napędu, programu i pewnej samodzielności. Automaty z XVIII wieku miały napęd i coś w rodzaju programu, ale żadnych czujników. Żółwie Waltera czuły światło i same szukały ładowarki, tyle że zachowanie miały wpisane na stałe w układ elektroniczny i nie dało się go przeprogramować. Unimate spełniał wszystkie warunki naraz, dlatego to on najczęściej wygrywa ten spór.
Automaty przed robotami – od starożytności do XVIII wieku
Zanim powstały roboty, ludzie budowali automaty: mechanizmy, które poruszały się same dzięki sprężynom, ciężarkom, parze albo wodzie i zawsze powtarzały ten sam ciąg ruchów. Służyły głównie do tego, żeby zadziwić widzów.
Według przekazów już w IV wieku p.n.e. Archytas z Tarentu wymyślił mechanicznego gołębia napędzanego parą. Heron z Aleksandrii, żyjący w I wieku naszej ery, zbudował teatr lalek, w którym figurki i dekoracje zmieniały się bez pomocy człowieka. Inżynier Al-Dżazari opisał w księdze ukończonej krótko przed śmiercią w 1206 roku pawie poruszane siłą wody oraz automat w postaci kelnerki, która podawała wodę albo herbatę.
Około 1495 roku Leonardo da Vinci narysował mechanicznego rycerza w zbroi. Postać miała siadać, machać rękami oraz poruszać głową i żuchwą.
Najsłynniejsze automaty powstały w XVIII wieku. Jacques de Vaucanson zbudował w 1737 roku flecistę, który grał dwanaście melodii, i na początku 1738 roku pokazał go Akademii Nauk w Paryżu. Niedługo później powstała kaczka. Tylko w jednym jej skrzydle było ponad 400 ruchomych części. Kaczka machała skrzydłami, piła wodę i „trawiła” ziarno, choć w rzeczywistości w środku czekał schowek z przygotowaną wcześniej zawartością. W 1745 roku Vaucanson zbudował krosno sterowane kartami perforowanymi. Ten pomysł rozwinął potem Joseph-Marie Jacquard, a karta z dziurkami stała się jednym z pierwszych zapisów programu dla maszyny.
W latach 70. XVIII wieku Szwajcar Pierre Jaquet-Droz pokazał automaty wyglądające jak dzieci: Pisarza, Rysownika i Muzykantkę. Wszystkie te maszyny miały swój „program” zapisany w mechanizmie, ale żadna nie reagowała na to, co działo się obok.
Mechaniczny Turek – automat, który był mistyfikacją
Mechaniczny Turek to automat szachowy, który Wolfgang von Kempelen zbudował w 1770 roku dla cesarzowej Marii Teresy. Był mistyfikacją. Figury przesuwał szachista ukryty w skrzyni pod szachownicą, a mechanizm przenosił tylko jego ruchy na rękę kukły.
Kempelen obiecał cesarzowej, że przyćmi występ francuskiego iluzjonisty. Turek zadebiutował w 1770 roku w wiedeńskim pałacu Schönbrunn: naturalnej wielkości kukła w turbanie siedziała za drewnianą szafą z szachownicą. Przed partią konstruktor otwierał kolejne drzwiczki i pokazywał widzom tryby. Szachista w środku przesuwał się wtedy na ruchomym siedzisku, żeby nikt go nie zauważył.
Sama gra opierała się na magnesach. Każda figura miała magnes w podstawie, który przyciągał drugi magnes, zawieszony na nitce pod polem. Gracz w środku widział od spodu, które pola się zmieniły, i dźwigniami prowadził rękę kukły.
Turek grał z najważniejszymi ludźmi epoki:
- Benjamin Franklin, wówczas ambasador USA we Francji, zagrał z automatem jego ostatnią partię w Paryżu,
- mistrz szachowy François-André Philidor wygrał, ale według syna nazwał tę grę najbardziej męczącą w życiu,
- Napoleon zagrał z Turkiem w 1809 roku w Schönbrunn i według relacji trzy razy próbował niedozwolonego ruchu, aż kukła zmiotła figury z szachownicy.
Po śmierci Kempelena syn sprzedał automat w 1805 roku Johannowi Nepomukowi Mälzelowi, który pokazywał go w Europie i Ameryce. W kwietniu 1836 roku Edgar Allan Poe opublikował esej „Maelzel's Chess-Player”, w którym próbował rozgryźć zagadkę, choć nie wszystko odgadł. Turek spłonął 5 lipca 1854 roku, gdy ogień z teatru przeszedł na muzeum w Filadelfii. Pełną tajemnicę ujawnił dopiero w 1857 roku Silas Mitchell w piśmie „The Chess Monthly”.
Dla historii robotów Turek jest ważny z innego powodu niż technika. Pokazał, jak łatwo ludzie wierzą, że maszyna myśli sama, kiedy nie widzą operatora. To pytanie wraca przy każdym efektownym pokazie humanoida, bo część robotów na scenach i w domowych testach nadal prowadzi zdalnie człowiek.
Kto wymyślił słowo robot?
Słowo „robot” wymyślił Josef Čapek, a światu przedstawił je jego brat Karel w dramacie „R.U.R.” z 1920 roku. Pochodzi od czeskiego „robota”, czyli pańszczyzny, a to słowo od „rab”, czyli niewolnik.
Sztuka szybko wyszła poza Czechy. W październiku 1922 roku wystawił ją nowojorski Garrick Theatre, gdzie zeszła ze sceny po 184 przedstawieniach, a do 1923 roku przetłumaczono ją na 30 języków. W wielu z nich nowe słowo wyparło starsze „automat” i „android”.
W „R.U.R.” nie ma ani jednej maszyny z trybami: roboty Čapka to sztuczni robotnicy, wytwarzani w fabryce z syntetycznej materii organicznej. Nazwa i tak przylgnęła do maszyn, a osiem lat po wydaniu sztuki litery „R.U.R.” trafiły na pierś pierwszego brytyjskiego robota.
Jakie były pierwsze roboty XX wieku?
Pierwsze roboty XX wieku były maszynami na pokaz, jak brytyjski Eric z 1928 roku i amerykański Elektro z 1939 roku. Maszyny, które same reagowały na otoczenie, zbudował w latach 1948–1949 William Grey Walter, a do fabryk roboty weszły w 1961 roku razem z Unimate'em.
Eric i Elektro, roboty na pokaz
Erica zbudowali w 1928 roku William Richards, weteran pierwszej wojny światowej, i inżynier lotniczy Alan Reffell. Powód był prozaiczny: na wystawę Towarzystwa Modelarzy w Londynie nie mógł przyjechać książę Yorku, więc Richards zaproponował, że w zastępstwie zrobi „blaszanego człowieka”. Eric wstawał i kłaniał się, ale nie chodził. Sterowało nim dwóch operatorów, a głos docierał do niego przez radio. Po trasie pokazowej zaginął. W 2016 roku londyńskie Science Museum zebrało na Kickstarterze pieniądze na jego replikę.
Elektro powstał w latach 1937–1938 w zakładach Westinghouse w Mansfield w stanie Ohio. Mierzył 2,1 metra, ważył 120 kg i wypowiadał około 700 słów z gramofonu na płyty 78 obrotów. Chodził na polecenie głosowe, palił papierosy, nadmuchiwał balony, a jego fotokomórkowe oczy odróżniały światło czerwone od zielonego. Pokazano go na wystawie światowej w Nowym Jorku w 1939 roku, a rok później dołączył do niego pies Sparko, który szczekał, siadał i służył.
Żółwie Greya Waltera, pierwsze roboty autonomiczne
Elmer i Elsie powstały w latach 1948–1949 w Burden Neurological Institute w Bristolu. Nazwy to skróty od angielskich opisów: elektromechaniczny robot, czuły na światło. Te trójkołowe maszyny, nazywane żółwiami, jechały w stronę światła i same odnajdywały stację ładowania, gdy słabł akumulator. Walter chciał w ten sposób pokazać, że kilka dobrze połączonych komórek nerwowych wystarczy do złożonego zachowania. Późniejsze wersje żółwi oglądali goście Festiwalu Wielkiej Brytanii w 1951 roku.
Unimate, Shakey i FAMULUS: roboty w fabrykach i laboratoriach
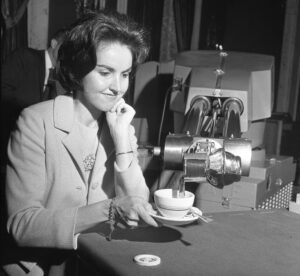
George Devol zgłosił patent na robota w 1954 roku, a w 1961 roku Unimate zaczął pracę w zakładzie General Motors. Robota pokazywano też publicznie: zdjęcie na górze tej strony zrobiono 3 października 1967 roku podczas pokazu w hotelu Biltmore, gdzie Unimate nalewał kawę.
W 1969 roku student Victor Scheinman zbudował Stanford Arm, uznawany za pierwsze elektroniczne ramię sterowane komputerem. W tym samym czasie w Stanford Research Institute powstawał Shakey (1966–1972), pierwszy robot mobilny ogólnego przeznaczenia, który sam planował swoje działania. Miał kamerę, dalmierze i czujniki zderzenia. Polecenie rozbijał na kroki bez pomocy człowieka. Z prac nad nim wyrósł algorytm A*, którego do dziś używa się do wyznaczania tras.
Europa dołączyła w latach 70. KUKA uruchomiła w 1971 roku pierwszą w Europie linię spawalniczą z robotami dla Daimler-Benz, a w 1973 roku pokazała FAMULUSA. W Polsce roboty przemysłowe po raz pierwszy z powodzeniem wdrożono w 1976 roku w fabryce naczyń emaliowanych w Olkuszu.
Jaki był pierwszy robot humanoidalny?
Pierwszym pełnowymiarowym robotem humanoidalnym był WABOT-1, budowany w latach 1970–1973 na Uniwersytecie Waseda w Tokio. Chodził na dwóch nogach, chwytał i przenosił przedmioty dłońmi z czujnikami dotyku, mierzył odległość i kierunek do obiektów sztucznymi oczami i uszami oraz rozmawiał po japońsku.
Wcześniejsze maszyny o ludzkim kształcie nie spełniają tych warunków. Rycerz Leonarda był projektem automatu, a Eric i Elektro były maszynami pokazowymi z zestawem przygotowanych sztuczek. WABOT-1 jako pierwszy połączył w jednej maszynie chodzenie, chwytanie z czuciem dotyku, wzrok, słuch i mowę.
Następca, WABOT-2 z lat 1980–1984, był już specjalistą: czytał kamerą zwykłe nuty i grał na organach elektronicznych utwory średniej trudności. Równolegle zaczynała Honda. Pierwszy dwunożny model E0 powstał w 1986 roku, w latach 1993–1997 firma budowała serię P, a w październiku 2000 roku pokazała ASIMO: robota o wzroście 120 cm i masie 52 kg. Wersja z 2011 roku biegała z prędkością 9 km/h. W 2018 roku Honda wstrzymała rozwój ASIMO, a 31 marca 2022 roku robot dał ostatnie pokazy i przeszedł na emeryturę.
Historia robotyki w pigułce
Na pytanie, kto wymyślił robotykę, są dwie odpowiedzi. Nazwę dziedzinie dał Isaac Asimov: według Oxford English Dictionary pierwszy raz użył słowa „robotics” w opowiadaniu „Liar!” z maja 1941 roku. Pierwszą firmę produkującą roboty, Unimation, założyli George Devol i Joseph Engelberger.
| Rok | Robot lub wydarzenie | Co zmienił |
|---|---|---|
| ok. 1206 | automaty Al-Dżazariego | napęd wodny, figura kelnerki |
| ok. 1495 | rycerz Leonarda da Vinci | pierwszy udokumentowany projekt humanoida |
| 1738 | flecista Vaucansona | automat grający 12 melodii |
| 1770 | mechaniczny Turek | mistyfikacja z ukrytym szachistą |
| 1920 | „R.U.R.” Karla Čapka | powstaje słowo „robot” |
| 1928 | Eric | robot pokazowy sterowany przez operatorów |
| 1939 | Elektro | chód na komendę głosową, około 700 słów |
| 1941 | opowiadanie „Liar!” Asimova | powstaje słowo „robotyka” |
| 1948–1949 | żółwie Elmer i Elsie | pierwsze elektroniczne roboty autonomiczne |
| 1961 | Unimate w General Motors | pierwszy robot przemysłowy |
| 1966–1972 | Shakey | robot mobilny, który sam planuje działania |
| 1970–1973 | WABOT-1 | pierwszy pełnowymiarowy humanoid |
| 1973 | KUKA FAMULUS | sześć osi z napędem elektrycznym |
| 1976 | roboty w Olkuszu | pierwsze udane wdrożenie w Polsce |
| 2000 | ASIMO Hondy | humanoid, który w wersji z 2011 roku biega 9 km/h |
| 2023 | model RT-2 | robot wykonuje polecenia w zwykłym języku |
| 2026 | produkcyjny Atlas | humanoid w seryjnej produkcji dla fabryk |
Od fabryk do humanoidów z AI – ostatnie 25 lat
Przez ostatnie ćwierć wieku roboty wyszły z fabrycznych klatek do magazynów, laboratoriów i na sceny, a od kilku lat uczą się ruchu i poleceń dzięki sztucznej inteligencji. Liczba też urosła: od jednego Unimate'a w 1961 roku do blisko 4,7 mln robotów przemysłowych pracujących na koniec 2024 roku (IFR, World Robotics 2025).
Etap pierwszy to humanoidy jako wizytówka inżynierii. ASIMO chodził, biegał i rozpoznawał twarze, ale do końca pozostał pokazem możliwości inżynierów, a Honda zamknęła projekt, żeby zająć się praktycznymi zastosowaniami. W 2013 roku Boston Dynamics zbudował dla agencji DARPA hydraulicznego Atlasa, a w 2016 roku zadebiutowała Sophia, androidka z Hongkongu, która w październiku 2017 roku dostała obywatelstwo Arabii Saudyjskiej. Był to gest symboliczny, bez przełomu technicznego.
Etap drugi zaczął się od sprzedaży. 16 czerwca 2020 roku ruszyła sprzedaż czworonożnego Spota: zestaw Spot Explorer kosztował wtedy 74 500 dolarów. W sierpniu 2021 roku Tesla zapowiedziała swojego humanoida, choć na scenie zamiast robota tańczył wtedy człowiek w kostiumie. Pierwsze prototypy Optimusa pokazała we wrześniu 2022 roku.
Etap trzeci to sztuczna inteligencja. W lipcu 2023 roku Google DeepMind pokazało RT-2, model, który łączy obraz, język i działanie, więc robot wykonuje polecenia wydane zwykłymi słowami. W kwietniu 2024 roku Boston Dynamics pożegnał hydraulicznego Atlasa, a 5 stycznia 2026 roku pokazał jego produkcyjną, elektryczną wersję. Z danych BMW z czerwca 2026 roku wynika, że humanoid Figure 02 spędził 11 miesięcy na linii w fabryce w Spartanburgu, gdzie pomógł zbudować ponad 30 tys. aut.
Zmiana jest głębsza niż kształt maszyn. Unimate powtarzał ruch, który ktoś mu nagrał. Dzisiejsze humanoidy uczą się chodu w symulacji i rozumieją polecenia, których nikt im nie zaprogramował krok po kroku. Wciąż jednak pracują głównie w pilotażach, przy jednym zadaniu na wydzielonym stanowisku.
FAQ
Kto zbudował pierwszego robota?
Pierwszego robota przemysłowego, Unimate, wymyślił George Devol, a produkował go razem z Josephem Engelbergerem w firmie Unimation. Pierwsze roboty autonomiczne, żółwie Elmer i Elsie, zbudował w latach 1948–1949 William Grey Walter. Jeśli liczyć automaty, najczęściej wymienia się Jacques'a de Vaucansona i jego flecistę z 1738 roku, choć ruchome figury budowano już w starożytności.
Czy mechaniczny Turek był robotem?
Nie. Mechaniczny Turek był mistyfikacją: w skrzyni pod szachownicą siedział szachista, który przez dźwignie i magnesy prowadził rękę kukły. Maszyna nie miała ani programu, ani czujników, a cała „inteligencja” należała do człowieka.
Jaki był pierwszy robot KUKA?
Pierwszym robotem KUKA był FAMULUS z 1973 roku. Firma podaje, że był to pierwszy na świecie robot przemysłowy z sześcioma osiami napędzanymi silnikami elektrycznymi. Dwa lata wcześniej KUKA zbudowała dla Daimler-Benz pierwszą w Europie linię spawalniczą obsługiwaną przez roboty.
Czy Edward Warchocki to polski robot?
Częściowo. Osobowość i oprogramowanie do rozmowy stworzyli w 2026 roku Polacy, Bartosz Idzik i Radosław Grzelaczyk z firmy MERA Robotics, ale ciało Edwarda to chiński humanoid Unitree G1. Polski jest więc charakter robota, mechanika pochodzi z Chin.
Co dalej
Historia robotów to w dużej mierze spór o definicję: czy wystarczy ruch, czy potrzebne są czujniki i program. Jeśli chcesz sprawdzić, jak robota definiuje dziś norma ISO i jakie rodzaje robotów pracują na świecie, zajrzyj do przewodnika robot: co to jest i jakie są rodzaje robotów.
Zdjęcie główne: Frank Q. Brown, Los Angeles Times, Wikimedia Commons, licencja CC BY 4.0