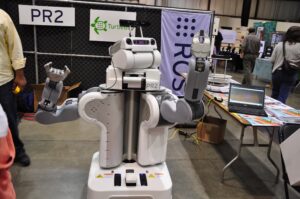
ROS 2 – co to jest Robot Operating System i jak zacząć?
ROS 2 (Robot Operating System 2, w wyszukiwarce często zapisywany jako ROS2) to otwarty zestaw bibliotek
Z czego zbudowany jest robot: napędy, przekładnie, enkodery, czujniki, lidar, wizja, kinematyka, ROS i NVIDIA Jetson.
ROS 2 (Robot Operating System 2, w wyszukiwarce często zapisywany jako ROS2) to otwarty zestaw bibliotek
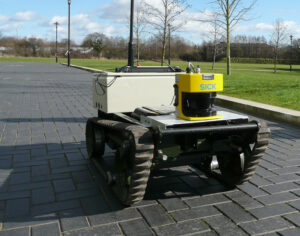
Lidar to czujnik, który mierzy odległość światłem lasera: wysyła krótkie impulsy, łapie ich odbicie i z
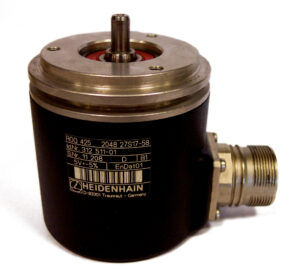
Enkoder to czujnik, który zamienia ruch obrotowy albo liniowy na sygnał elektryczny: ciąg impulsów lub cyfrowy
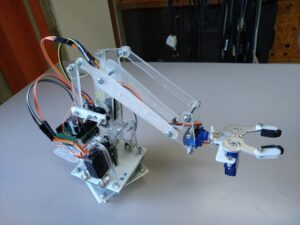
Serwomechanizm to napęd, który sam sprawdza, czy wykonał polecenie: silnik obraca wał, czujnik mierzy jego położenie,
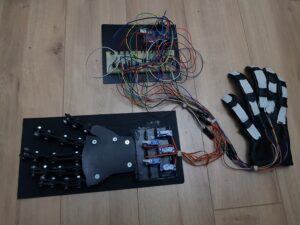
Budowa robota sprowadza się do pięciu układów: konstrukcji mechanicznej, napędów z przekładniami, czujników, sterowania z oprogramowaniem